Isaac Simは激重なUnityではない - ML-Agentsから移行すべき決定的な4つの理由
Isaac SimとUnity ML-Agentsは、どちらも強化学習環境を構築できますが、設計思想と得意領域は大きく異なります。本記事では、GPU並列化、接触力学、Domain Randomization、センサー生成、ROS 2・URDF・USD連携の4領域を中心に比較し、Sim-to-Realを前提としたロボット開発でIsaac Simが強い理由と、Unityが適するケースを整理します。
目次
ロボティクスやAIの開発現場で、強化学習を用いたシミュレーション環境を構築する際、多くのエンジニアが一度はこう考えます。「使い慣れたUnityとML-Agentsに、URDFインポーターを入れれば十分ではないか?」と。
そして、NVIDIAが提供するIsaac Simを初めて触ったとき、その要求スペックの高さや独特のUIに直面し、「Isaac Simは、URDFが使えてメッシュ衝突判定ができるだけの『激重なUnity』に過ぎないのでは?」という感想を抱く人も少なくありません。
しかし、それはIsaac Simが持つ巨大な氷山の一角、ほんの表面を撫でただけの評価です。なぜNVIDIAが巨額の投資をしてまで独自のシミュレータを作り上げ、世界のロボティクス研究機関や産業界がこぞってUnityからIsaac Simへと移行しているのか。
本記事では、ゲームエンジン(Unity / ML-Agents)とロボティクス・プラットフォーム(Isaac Sim)の決定的な技術的・構造的違いを、4つの領域から徹底的に解き明かします。
物理演算の質とスケール:PCIeボトルネックを破壊する「GPU並列化の異次元さ」
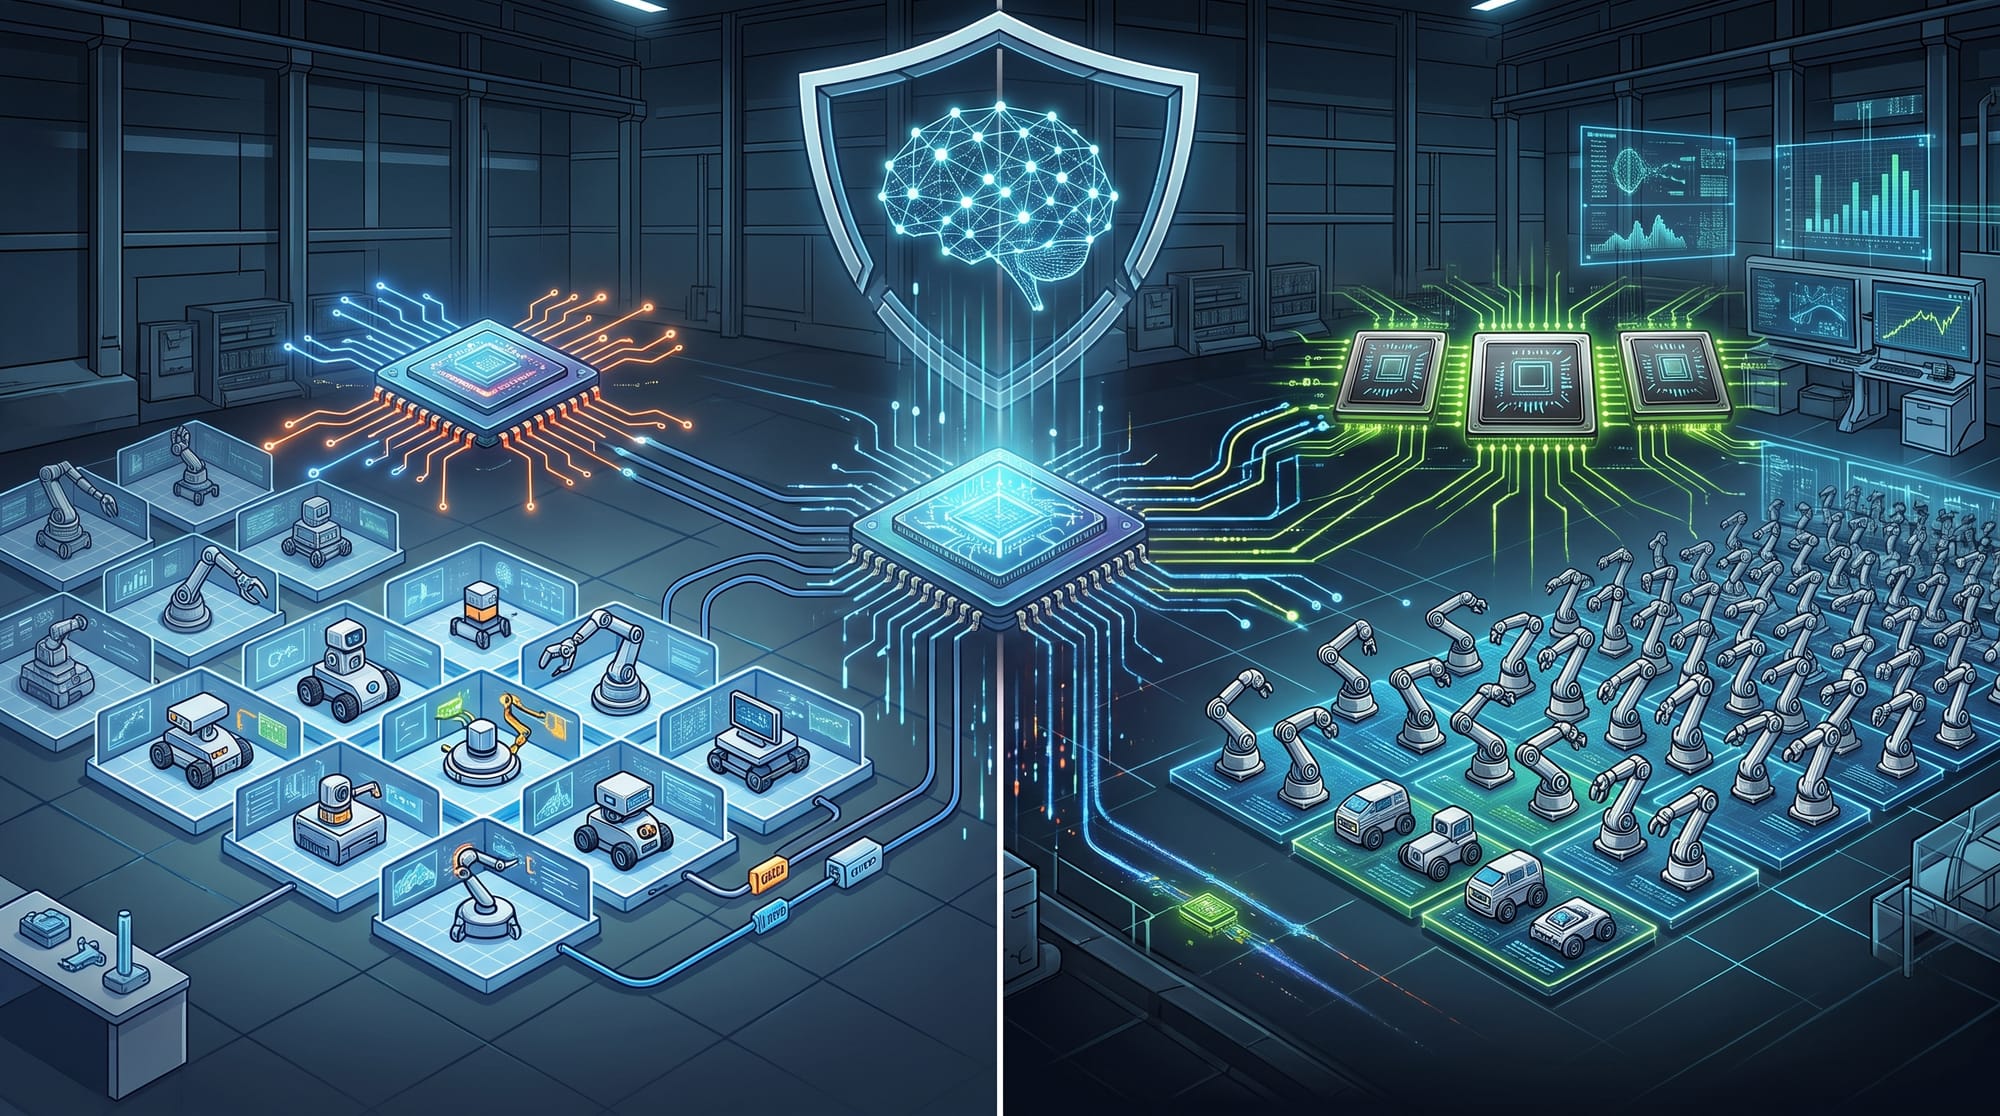
Unity (ML-Agents) とIsaac Simの最大の構造的な違いは、「シミュレーションの計算が物理的にどこで、どのように行われているか」というアーキテクチャそのものにあります。
Unity ML-Agentsの限界
CPUとプロセスの壁 Unityで強化学習を行う場合、物理演算(PhysX CPU)はメインメモリとCPU上で実行されます。
そして、得られた状態(State)をPython側(PyTorchなど)に渡し、推論された行動(Action)を受け取るために、gRPCやSocket通信を用いたプロセス間通信(IPC)が行われます。
どれだけCPUのコア数を増やしても、この「CPUからメインメモリ、そしてGPU(PyTorch)へ」というデータ転送のオーバーヘッド(PCIe帯域のボトルネック)が致命的な壁となります。
結果として、Unity上で同時に動かせる並列環境は、ハイスペックなPCを用意しても数千環境程度でスケールアウトの限界を迎えます。
Isaac SimはVRAM内完結
一方、Isaac Sim(内部で駆動するIsaac Gymや後継のIsaac Lab)は、このボトルネックを根本から破壊しました。
「物理演算(PhysX GPU)」「環境のレンダリング」「PyTorchによるテンソル計算」のすべてを、GPUのVRAM(ビデオメモリ)内で完結させているのです。
CPUを一切介さず、シミュレータ内の物理データを直接PyTorchのTensorとしてGPUメモリ上でやり取りするため、データ転送の遅延は実質ゼロです。
これにより、単一のハイエンドGPU(RTX 4090やA100など)だけで、数万から数十万台のロボットを完全に並列化して同時シミュレーションすることが可能になりました。
現実世界における数ヶ月分の試行錯誤を、わずか数十分の計算時間で終わらせる。この圧倒的な時間加速とスケーラビリティこそが、強化学習における「質の違い」を生み出します。
接触力学(Contact Dynamics)と関節剛性の厳密さ:見た目か、物理法則か
「衝突判定がメッシュ(Triangle Mesh)でできる」というのは、一見すると小さな違いに見えますが、シミュレーションで学習したAIを現実のロボットに適用する「Sim-to-Real」においては、成功と失敗を分ける致命的な差になります。
ゲームエンジン視点のUnity ゲームエンジンであるUnityの至上命題は「フレームレート(60fpsなど)を維持し、プレイヤーから見て自然に見えること」です。
そのため、剛体同士がめり込んだ際の反発力、関節の剛性(Joint Stiffness)、クーロン摩擦などは、計算負荷を下げるために多くの「近似」や「誤魔化し」が含まれています。
視覚的な破綻を防ぐためのスプリングダンパーモデルは、現実のロボットモーターが発揮するトルクとは別物です。
ロボティクス・物理シミュレータ視点のIsaac Sim
対してIsaac Simは、多体動力学の定式化(Articulated Body Algorithm: ABAなど)に基づき、数値解析レベルで厳密な計算を行います。
モーターのトルク限界、ギアの摩擦係数、剛性、関節の微小なガタツキ、さらにはセンサーの遅延やノイズに至るまで、実機のハードウェア特性を忠実に再現します。たとえば、相撲ロボットが相手とガチッと組み合ったときの「引っかかり」や「滑り」、モーターが過負荷で焼けるようなトルク飽和の挙動。
これらは、ゲームエンジンレベルの物理近似では決して再現できず、実機にAIを載せた瞬間に「シミュレーションでは動いたのに現実では転倒する」という悲劇(Sim-to-Real Gap)を引き起こします。
Isaac Simは、このGapを最小化するために極めて厳密な物理ソルバー(PhysX 5)を採用しています。
Sim-to-Realを前提としたDomain Randomizationとセンサーエミュレーション
Isaac Simが単なるシミュレータではなく「ロボティクス・プラットフォーム」と呼ばれる最大の理由は、現実世界へのデプロイを見据えた機能が標準統合されている点です。
高度なDomain Randomization(ドメインランダマイゼーション)
シミュレーションと現実の差(Sim-to-Real Gap)を乗り越えるための最強の手法が、環境に意図的なノイズを大量に混ぜて学習させるDomain Randomizationです。
Isaac Simでは、ロボットの質量、摩擦係数、モーターのダンパーといった「物理パラメータ」のランダム化はもちろん、カメラのレンズ歪み、光の反射(Ray Tracing)、テクスチャ、照明環境といった「視覚パラメータ」も、学習中にリアルタイムかつ並列に、確率的にランダム化できます。
これにより、AIは「どんな環境・どんな機体誤差でも倒れない」ロバスト(堅牢)な制御を獲得します。
RTXを活用した物理ベースのセンサー生成
さらに、自律移動ロボット(AMR)などに欠かせないLiDAR、RGB-Dカメラ、超音波センサー、IMU(慣性計測装置)といったセンサーデータも、NVIDIAのRTX技術(ハードウェアレイトレーシング)を用いて物理的に正しい反射やノイズを含んだ状態でGPU上で直接生成されます。
Unityでこれらを自作・エミュレートしようとすると、莫大な実装コストと計算負荷がかかります。
既存ロボティクスエコシステム(ROS 2 / URDF / USD)とのネイティブ統合
ロボット開発において、シミュレータは孤立したツールであってはなりません。
有志プラグインに依存するUnity
UnityにもURDF Importerなどの有志によるプラグインは存在します。
しかし、あくまでゲームエンジンにロボットの規格を無理やり持ち込んでいるため、インポート時にジョイントのパラメータが欠落したり、座標系(左手系・右手系の違いなど)が壊れたりするトラブルが多発します。
世界的標準と直結するIsaac Sim
Isaac Simは、ロボット開発の世界的標準である「ROS 2(Robot Operating System)」とネイティブかつ双方向に接続できます。
特筆すべきは、「シミュレーション上のIsaac Sim環境」と「現実のROS 2制御ノード」を、同一のインターフェースで透過的に差し替えることができる点です。
さらに、ピクサーが開発しNVIDIAが推進する3Dデータフォーマット「USD (Universal Scene Description)」を強固な基盤としているため、CADデータからシミュレーション環境へのパイプラインがシームレスに構築されます。産業用ロボットアームや自動搬送ロボットの開発パイプラインに、そのまま組み込める設計思想を持っているのです。
フェアな比較:Unityの強みと、Isaac Simが抱える「壁」
ここまでIsaac Simの優位性を語ってきましたが、すべてにおいてIsaac Simが勝っているわけではありません。技術選定においては、両者の強みと弱みを正確に把握することが重要です。
Unity (ML-Agents) が優れている点
圧倒的な手軽さと動作環境の軽さ
Macや一般的なノートPCでも軽快に動作します。最新のハイエンドGPUがなくても、プロトタイピングや学習アルゴリズムの検証をすぐに始められます。
広大なコミュニティとエコシステム
C#を扱えるエンジニアは世界中に無数におり、Asset Storeには豊富な3Dモデルやスクリプトが存在します。「ロボットの物理制御」ではなく、「ゲームのNPCの賢い動き」や「シンプルなエージェントの群推論」を作りたいのであれば、学習コストが低いUnityに軍配が上がります。
Isaac Simのハードル(デメリット)
要求ハードウェアの暴力的な高さ
Isaac Simは「激重」と言われる通り、VRAMを大量に消費します。快適に動かし、数万並列の強化学習を回すには、RTX 3090 / 4090、あるいはデータセンター向けのA100/H100といった非常に高価なNVIDIA製GPUがほぼ必須となります。
学習曲線の険しさ
独自の概念であるUSDの理解や、Omniverseという巨大なエコシステムの作法を学ぶ必要があり、環境構築から最初のAIを歩かせるまでのセットアップコスト(学習ハードル)は決して低くありません。
まとめ:何が同じで、何が違うのか?
「DQNやPPOといった、強化学習のアルゴリズム自体をテストしたい」というソフトウェア上の体験レベルであれば、Unity ML-AgentsもIsaac Simも大きな違いはありません。どちらも状態を観測し、報酬を与え、方策を更新するループを回すことができます。
しかし、Isaac Simの本当の恐ろしさであり、真の価値は、「Isaac Simの仮想空間で何万回も転ばせて獲得させた『ロボットの脳』を、そのまま現実のハードウェア(実機ロボット)に流し込んだ時に、現実の物理法則の中でも本当に動いてしまう」という、極めて高いSim-to-Realの再現度にあります。
あなたがもし、画面の中だけで完結するエージェントを作りたいのであれば、Unityは最高のツールです。
しかし、あなたが作ろうとしているものが、重力を受け、摩擦と戦い、現実世界で物理的な仕事をする「本物のロボット」であるならば——初期の学習コストやGPUへの投資を考慮したとしても、迷わずIsaac Simを選択するべきです。世界のロボティクス最前線は、すでにそこへ向かっています。
1,000社以上の事業成長を支えた圧倒的な『スピードと柔軟性』で、御社のアイデアを最短で形にします。まずは無料で壁打ちしませんか?