Isaac Sim không chỉ là một Unity “siêu nặng” — 4 lý do quyết định để chuyển từ ML-Agents
Isaac Sim và Unity ML-Agents đều hỗ trợ học tăng cường, nhưng khác rõ về kiến trúc và mục tiêu sử dụng. Bài viết so sánh khả năng GPU song song, vật lý tiếp xúc, Domain Randomization, mô phỏng cảm biến và tích hợp ROS 2/URDF/USD, đồng thời chỉ ra khi nào Unity vẫn là lựa chọn phù hợp.
Nội dung bài viết
- Chất lượng và quy mô mô phỏng vật lý: Khả năng song song GPU “khác hẳn một đẳng cấp” phá vỡ nút thắt PCIe
- Độ chính xác của động lực học tiếp xúc và độ cứng khớp: Hình ảnh hay định luật vật lý?
- Domain Randomization và mô phỏng cảm biến với Sim-to-Real làm tiền đề
- Tích hợp native với hệ sinh thái robotics hiện có: ROS 2 / URDF / USD
- So sánh công bằng: Điểm mạnh của Unity và những “rào cản” của Isaac Sim
- Điểm Unity (ML-Agents) làm tốt hơn
- Những rào cản của Isaac Sim
- Tổng kết: Điều gì giống nhau và điều gì khác nhau?
Khi xây dựng môi trường mô phỏng dùng học tăng cường trong phát triển robot và AI, có lẽ nhiều kỹ sư đã từng ít nhất một lần nghĩ rằng: “Chỉ cần dùng Unity và ML-Agents quen thuộc, rồi thêm URDF Importer là đủ rồi phải không?”
Và khi lần đầu sử dụng Isaac Sim của NVIDIA, đối mặt với yêu cầu phần cứng cao và giao diện đặc thù, không ít người có thể nghĩ: “Isaac Sim chẳng phải chỉ là một phiên bản Unity ‘siêu nặng’, có thêm khả năng dùng URDF và xử lý va chạm bằng mesh thôi sao?”
Tuy nhiên, đó chỉ là phần nổi rất nhỏ của tảng băng khổng lồ mang tên Isaac Sim. Tại sao NVIDIA lại đầu tư một khoản tiền khổng lồ để xây dựng trình mô phỏng riêng, và tại sao các viện nghiên cứu robot cũng như ngành công nghiệp trên thế giới đang đồng loạt chuyển từ Unity sang Isaac Sim?
Trong bài viết này, chúng tôi sẽ phân tích kỹ những khác biệt mang tính quyết định về kỹ thuật và kiến trúc giữa game engine (Unity / ML-Agents) và nền tảng robotics (Isaac Sim) qua bốn lĩnh vực.
Chất lượng và quy mô mô phỏng vật lý: Khả năng song song GPU “khác hẳn một đẳng cấp” phá vỡ nút thắt PCIe
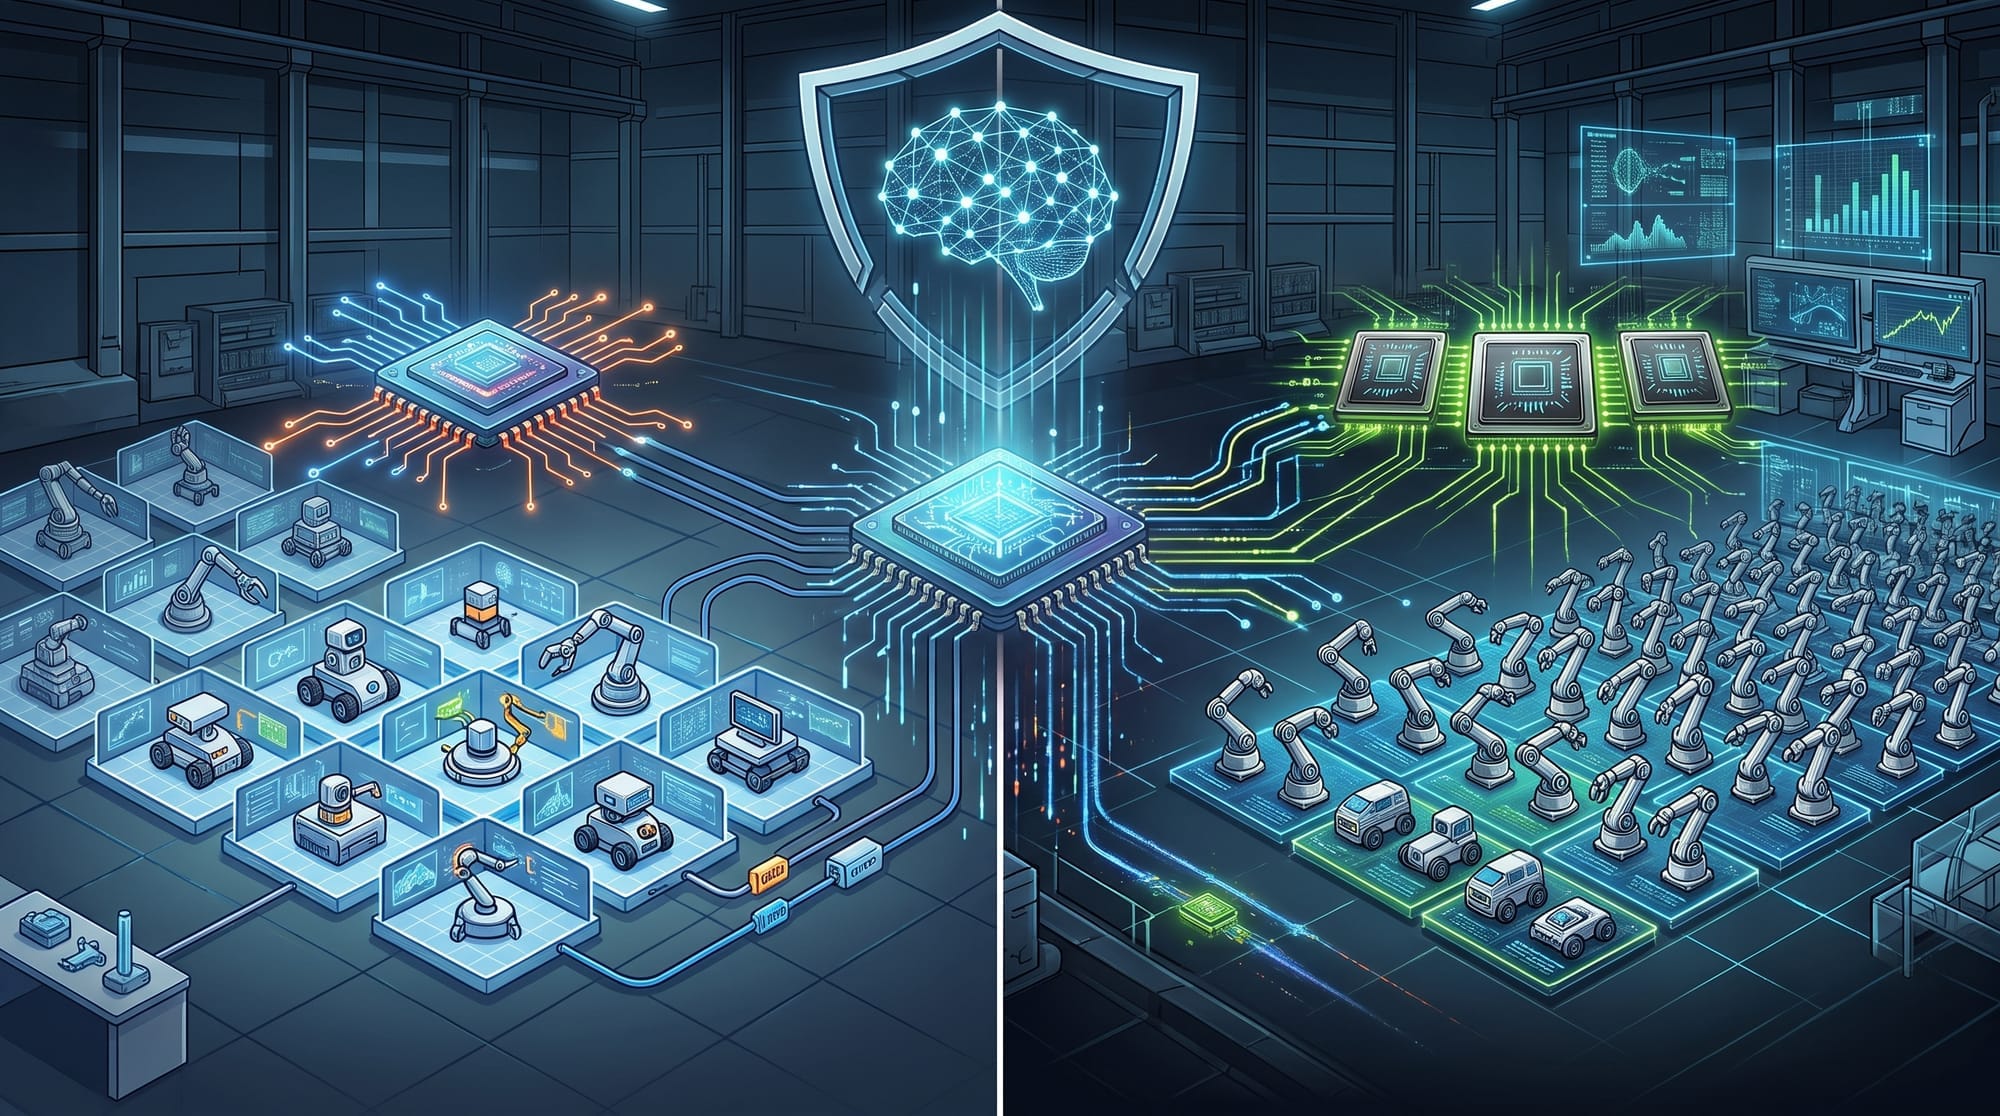
Khác biệt lớn nhất về kiến trúc giữa Unity (ML-Agents) và Isaac Sim nằm ở chính cách hệ thống được thiết kế: việc tính toán mô phỏng thực sự diễn ra ở đâu và theo cách nào.
Giới hạn của Unity ML-Agents
Rào cản của CPU và process
Khi thực hiện học tăng cường bằng Unity, tính toán vật lý (PhysX CPU) được chạy trên CPU và bộ nhớ chính.
Sau đó, trạng thái (State) thu được được chuyển sang phía Python, chẳng hạn PyTorch, và hành động (Action) được suy luận sẽ được gửi ngược lại thông qua giao tiếp liên tiến trình (IPC) sử dụng gRPC hoặc Socket.
Cho dù tăng số lượng lõi CPU đến đâu, overhead của việc truyền dữ liệu theo tuyến “CPU → bộ nhớ chính → GPU (PyTorch)” vẫn trở thành một nút thắt nghiêm trọng do băng thông PCIe.
Kết quả là, số lượng môi trường song song có thể chạy đồng thời trên Unity cuối cùng cũng chạm giới hạn mở rộng ở khoảng vài nghìn môi trường, ngay cả khi sử dụng PC cấu hình cao.
Isaac Sim hoàn tất xử lý trong VRAM
Ngược lại, Isaac Sim — cùng với Isaac Gym vận hành bên trong và nền tảng kế nhiệm Isaac Lab — đã giải quyết nút thắt này từ gốc.
“Tính toán vật lý (PhysX GPU)”, “render môi trường” và “tính toán tensor bằng PyTorch” đều được hoàn tất trong VRAM (bộ nhớ video) của GPU.
Do dữ liệu vật lý trong trình mô phỏng được trao đổi trực tiếp dưới dạng Tensor của PyTorch trên bộ nhớ GPU mà không phải đi qua CPU, độ trễ truyền dữ liệu gần như bằng 0.
Nhờ đó, chỉ với một GPU cao cấp như RTX 4090 hoặc A100, có thể mô phỏng đồng thời từ hàng chục nghìn đến hàng trăm nghìn robot theo cách hoàn toàn song song.
Những thử nghiệm và sai sót mất vài tháng trong thế giới thực có thể được rút ngắn xuống chỉ còn vài chục phút tính toán. Chính khả năng tăng tốc thời gian và mở rộng vượt trội này tạo nên “khác biệt về chất” trong học tăng cường.
Độ chính xác của động lực học tiếp xúc và độ cứng khớp: Hình ảnh hay định luật vật lý?
Việc có thể thực hiện phát hiện va chạm bằng mesh (Triangle Mesh) thoạt nhìn có vẻ chỉ là một khác biệt nhỏ, nhưng trong Sim-to-Real — đưa AI đã học trong mô phỏng sang robot thực — đây có thể là khác biệt mang tính quyết định giữa thành công và thất bại.
Unity từ góc nhìn của một game engine
Là một game engine, ưu tiên cao nhất của Unity là duy trì frame rate, chẳng hạn 60 fps, và làm cho chuyển động trông tự nhiên đối với người chơi.
Vì vậy, lực phản hồi khi các vật thể rắn xuyên vào nhau, độ cứng khớp (Joint Stiffness), ma sát Coulomb và các hiện tượng tương tự có chứa nhiều phép xấp xỉ và “thủ thuật” nhằm giảm tải tính toán.
Mô hình spring-damper dùng để tránh hiện tượng hình ảnh bị vỡ không giống với mô-men xoắn mà động cơ robot thực tế tạo ra.
Isaac Sim từ góc nhìn của trình mô phỏng vật lý cho robotics
Ngược lại, Isaac Sim thực hiện tính toán với độ nghiêm ngặt ở mức phân tích số, dựa trên các công thức động lực học đa vật thể như Articulated Body Algorithm (ABA).
Nó tái hiện trung thực các đặc tính phần cứng của thiết bị thực như giới hạn mô-men xoắn của động cơ, hệ số ma sát của bánh răng, độ cứng, độ rơ rất nhỏ của khớp, thậm chí cả độ trễ và nhiễu của cảm biến. Ví dụ, khi hai robot sumo khóa chặt vào nhau, các hiện tượng như “mắc”, “trượt” hay bão hòa mô-men xoắn tương tự khi động cơ bị quá tải đều có thể được tái hiện.
Những hiện tượng này không thể được tái hiện bằng các phép xấp xỉ vật lý ở cấp độ game engine, và khi đưa AI lên robot thật, chúng có thể dẫn đến bi kịch Sim-to-Real Gap: “Trong mô phỏng thì chạy được, nhưng ngoài đời thì robot lại ngã.”
Isaac Sim sử dụng bộ giải vật lý PhysX 5 với độ chính xác rất cao nhằm giảm thiểu khoảng cách này.
Domain Randomization và mô phỏng cảm biến với Sim-to-Real làm tiền đề
Lý do lớn nhất khiến Isaac Sim được gọi không chỉ là một trình mô phỏng mà là một “nền tảng robotics” nằm ở việc các chức năng hướng tới triển khai trong thế giới thực đã được tích hợp sẵn.
Domain Randomization nâng cao
Một trong những phương pháp mạnh nhất để vượt qua sự khác biệt giữa mô phỏng và thực tế — Sim-to-Real Gap — là Domain Randomization, tức cố ý đưa lượng lớn nhiễu và biến thiên vào môi trường để AI học trong nhiều điều kiện khác nhau.
Trong Isaac Sim, không chỉ các “tham số vật lý” như khối lượng robot, hệ số ma sát và damping của động cơ, mà cả các “tham số hình ảnh” như độ méo ống kính camera, phản xạ ánh sáng (Ray Tracing), texture và điều kiện chiếu sáng cũng có thể được random theo xác suất, theo thời gian thực và song song trong quá trình huấn luyện.
Nhờ đó, AI có thể học được khả năng điều khiển robust (bền vững), không dễ bị mất ổn định trước sự khác biệt về môi trường hoặc sai số giữa các robot thực.
Sinh dữ liệu cảm biến dựa trên vật lý bằng RTX
Ngoài ra, dữ liệu từ các cảm biến thiết yếu đối với robot di động tự hành (AMR), như LiDAR, camera RGB-D, cảm biến siêu âm và IMU (Inertial Measurement Unit), cũng có thể được tạo trực tiếp trên GPU bằng công nghệ RTX của NVIDIA (hardware ray tracing), bao gồm cả phản xạ và nhiễu phù hợp về mặt vật lý.
Nếu tự xây dựng và mô phỏng những chức năng này trong Unity, chi phí triển khai và tải tính toán sẽ rất lớn.
Tích hợp native với hệ sinh thái robotics hiện có: ROS 2 / URDF / USD
Trong phát triển robot, trình mô phỏng không thể là một công cụ đứng tách biệt.
Unity phụ thuộc vào plugin từ cộng đồng
Unity cũng có các plugin do cộng đồng phát triển như URDF Importer.
Tuy nhiên, do về cơ bản phải đưa các tiêu chuẩn robotics vào một game engine, nhiều vấn đề có thể xảy ra khi import, chẳng hạn tham số của joint bị thiếu hoặc hệ tọa độ bị lỗi do sự khác biệt giữa hệ tay trái và hệ tay phải.
Isaac Sim kết nối trực tiếp với các tiêu chuẩn robotics toàn cầu
Isaac Sim có thể kết nối native và hai chiều với ROS 2 (Robot Operating System), một tiêu chuẩn toàn cầu trong phát triển robot.
Điểm đặc biệt đáng chú ý là “môi trường Isaac Sim trong mô phỏng” và “node điều khiển ROS 2 của robot thực” có thể được thay thế một cách minh bạch thông qua cùng một interface.
Ngoài ra, Isaac Sim được xây dựng trên nền tảng mạnh là USD (Universal Scene Description), định dạng dữ liệu 3D do Pixar phát triển và NVIDIA thúc đẩy, nhờ đó có thể xây dựng pipeline liền mạch từ dữ liệu CAD đến môi trường mô phỏng. Nền tảng này được thiết kế để có thể tích hợp trực tiếp vào quy trình phát triển cánh tay robot công nghiệp và robot vận chuyển tự động.
So sánh công bằng: Điểm mạnh của Unity và những “rào cản” của Isaac Sim
Cho đến đây, chúng tôi đã tập trung nói về ưu thế của Isaac Sim, nhưng Isaac Sim không vượt trội trong mọi tình huống. Khi lựa chọn công nghệ, điều quan trọng là phải hiểu chính xác điểm mạnh và điểm yếu của cả hai.
Điểm Unity (ML-Agents) làm tốt hơn
Dễ tiếp cận và yêu cầu môi trường chạy nhẹ hơn rất nhiều
Unity có thể chạy nhẹ nhàng ngay cả trên Mac hoặc laptop phổ thông. Không cần GPU cao cấp mới nhất, bạn vẫn có thể nhanh chóng bắt đầu prototype hoặc kiểm thử thuật toán học.
Cộng đồng và hệ sinh thái rộng lớn
Có vô số kỹ sư trên toàn thế giới sử dụng C#, và Asset Store cung cấp rất nhiều mô hình 3D cũng như script. Nếu mục tiêu không phải là “điều khiển vật lý robot” mà là tạo “hành vi thông minh cho NPC trong game” hoặc “suy luận cho một nhóm agent đơn giản”, Unity có lợi thế nhờ chi phí học thấp hơn.
Những rào cản của Isaac Sim
Yêu cầu phần cứng cực kỳ cao
Đúng như nhận xét rằng Isaac Sim “rất nặng”, nó tiêu thụ lượng VRAM lớn. Để chạy thoải mái và thực hiện học tăng cường với hàng chục nghìn môi trường song song, gần như cần đến những GPU NVIDIA rất đắt tiền như RTX 3090 / 4090 hoặc A100/H100 dành cho data center.
Đường cong học tập dốc
Bạn cần hiểu USD, một khái niệm đặc thù của nền tảng, đồng thời học cách làm việc trong hệ sinh thái Omniverse khổng lồ. Chi phí thiết lập — hay rào cản học tập — từ việc dựng môi trường đến khi khiến AI đầu tiên bắt đầu bước đi hoàn toàn không thấp.
Tổng kết: Điều gì giống nhau và điều gì khác nhau?
Ở mức trải nghiệm phần mềm, nếu mục tiêu chỉ là “kiểm thử chính thuật toán học tăng cường như DQN hoặc PPO”, thì Unity ML-Agents và Isaac Sim không khác nhau quá nhiều. Cả hai đều có thể vận hành vòng lặp quan sát trạng thái, đưa ra phần thưởng và cập nhật policy.
Tuy nhiên, điều thực sự đáng gờm — và cũng là giá trị cốt lõi — của Isaac Sim nằm ở độ tái hiện Sim-to-Real cực kỳ cao: một “bộ não robot” được huấn luyện bằng cách để robot ngã hàng chục nghìn lần trong không gian ảo của Isaac Sim có thể được đưa thẳng vào phần cứng thực tế và vẫn thực sự hoạt động dưới các định luật vật lý của thế giới thực.
Nếu bạn chỉ muốn tạo một agent tồn tại hoàn toàn bên trong màn hình, Unity là một công cụ tuyệt vời.
Nhưng nếu thứ bạn đang xây dựng là một “robot thật” chịu tác động của trọng lực, phải đối mặt với ma sát và thực hiện công việc vật lý trong thế giới thực — thì ngay cả khi tính đến chi phí học ban đầu và đầu tư GPU, bạn vẫn nên chọn Isaac Sim mà không do dự. Tuyến đầu của robotics trên thế giới đã và đang đi theo hướng đó.
Đừng để ý tưởng chỉ nằm trên giấy. Với tốc độ và sự linh hoạt đã được chứng minh qua 1.000+ dự án, chúng tôi sẽ giúp doanh nghiệp của bạn bứt phá.